Programm der MOBILE MACHINES
| Dienstag, 23. Februar 2027 – MOBILE MACHINES | ||||
|---|---|---|---|---|
| Zeit | Programmpunkt / Session | Beitrag / Titel | Vortragende / Institution | Moderierende |
| ab08:00 | Einlass | |||
| 09:00–09:15 | Begrüßung | Prof. Dr.-Ing. Marcus Geimer Karlsruher Institut für Technologie (KIT), Institutsteil Mobile Arbeitsmaschinen (Mobima) |
||
| 09:15–10:00 | Keynote |
 Assistenzsysteme bei Forstmaschinen Heute und Morgen: Ein Bericht aus Praxis und Forschung |
Dr.-Ing. Chris Geiger Hohenloher Spezial-Maschinenbau GmbH |
Prof. Dr.-Ing. Marcus Geimer Karlsruher Institut für Technologie (KIT), Institutsteil Mobile Arbeitsmaschinen (Mobima) |
| 10:00–10:30 | Perception und Autonomie |
Detektion und Lokalisierung von Leitpfosten aus 3D-LiDAR-Daten zur Automatisierung mobiler Reinigungsgeräte |
Bernd Müller Fraunhofer IOSB-AST |
Prof. Dr.-Ing. Marcus Geimer Karlsruher Institut für Technologie (KIT), Institutsteil Mobile Arbeitsmaschinen (Mobima) |
| 10:30–11:00 |
 High Precision Trajectory Control of a Hydraulic Drilling Manipulator Using Hierarchical LSTM and Sliding Mode Feedback |
Guohua Sun East China Jiaotong University |
||
| 11:00–11:30 | Kaffeepause | |||
| 11:30–12:00 | Safety und Security |
Automotive-Komponenten in mobilen Arbeitsmaschinen mit ISO/TR 13849-3 |
Florian Widmesser Bosch Engineering GmbH |
Dagmar Schymonski-Dederichs ifm ecomatic gmbhs |
| 12:00–12:30 |
From Operator Assistance Systems to Autonomy - Architecture and Design Considerations |
Stefan A. Lang Sensor-Technik Wiedemann GmbH |
||
| 12:30–13:00 |
Safety- and Security-related technologies for embedded CAN networks in mobile machines |
Dr. rer. nat. Martin Merkel CAN in Automation (CiA) GmbH |
||
| 13:00–14:00 | Mittagspause | |||
| 14:00–14:30 | Assistenz, Regelung und Betriebsoptimierung |
Reliable condition monitoring of implements as an enabler of highly automated agricultural machinery |
Lars Gerloff TU Braunschweig, Institut für mobile Maschinen und Nutzfahrzeuge (IMN) |
Dr. Sven Kreft Claas KGaA mbH |
| 14:30–15:00 |
Improving Energy Efficiency of Electric Wheel Loader Traction Drive through Speed Trajectory Optimization |
Han Wang Zhejiang University |
||
| 15:00–15:30 |
Extending Adaptive State Prediction for Operating Point Optimization to PTO-Driven Implements: A Power Harrow Case Study |
Ali Niazi Shahraki Karlsruher Institut für Technologie (KIT), Institutsteil Mobile Arbeitsmaschinen (Mobima) |
||
| 15:30–16:00 | Kaffeepause | |||
| 16:00–16:30 | Simulation in Entwicklung und Anwendung |
Systematische Simulation von Schäden im Fahrwerk eines Hydraulikbaggers |
Moritz Baur RPTU Kaiserslautern-Landau |
Dr.-Ing. Manuel Bös Liebherr-Werk Bischofshofen GmbH |
| 16:30–17:00 |
A Virtual Trajectory Generation System for Construction Safety and Efficiency |
Jianhui Wang Zhejiang University |
||
| 17:00–17:10 | Schlusswort | Prof. Dr.-Ing. Marcus Geimer Karlsruher Institut für Technologie (KIT), Institutsteil Mobile Arbeitsmaschinen (Mobima) |
||
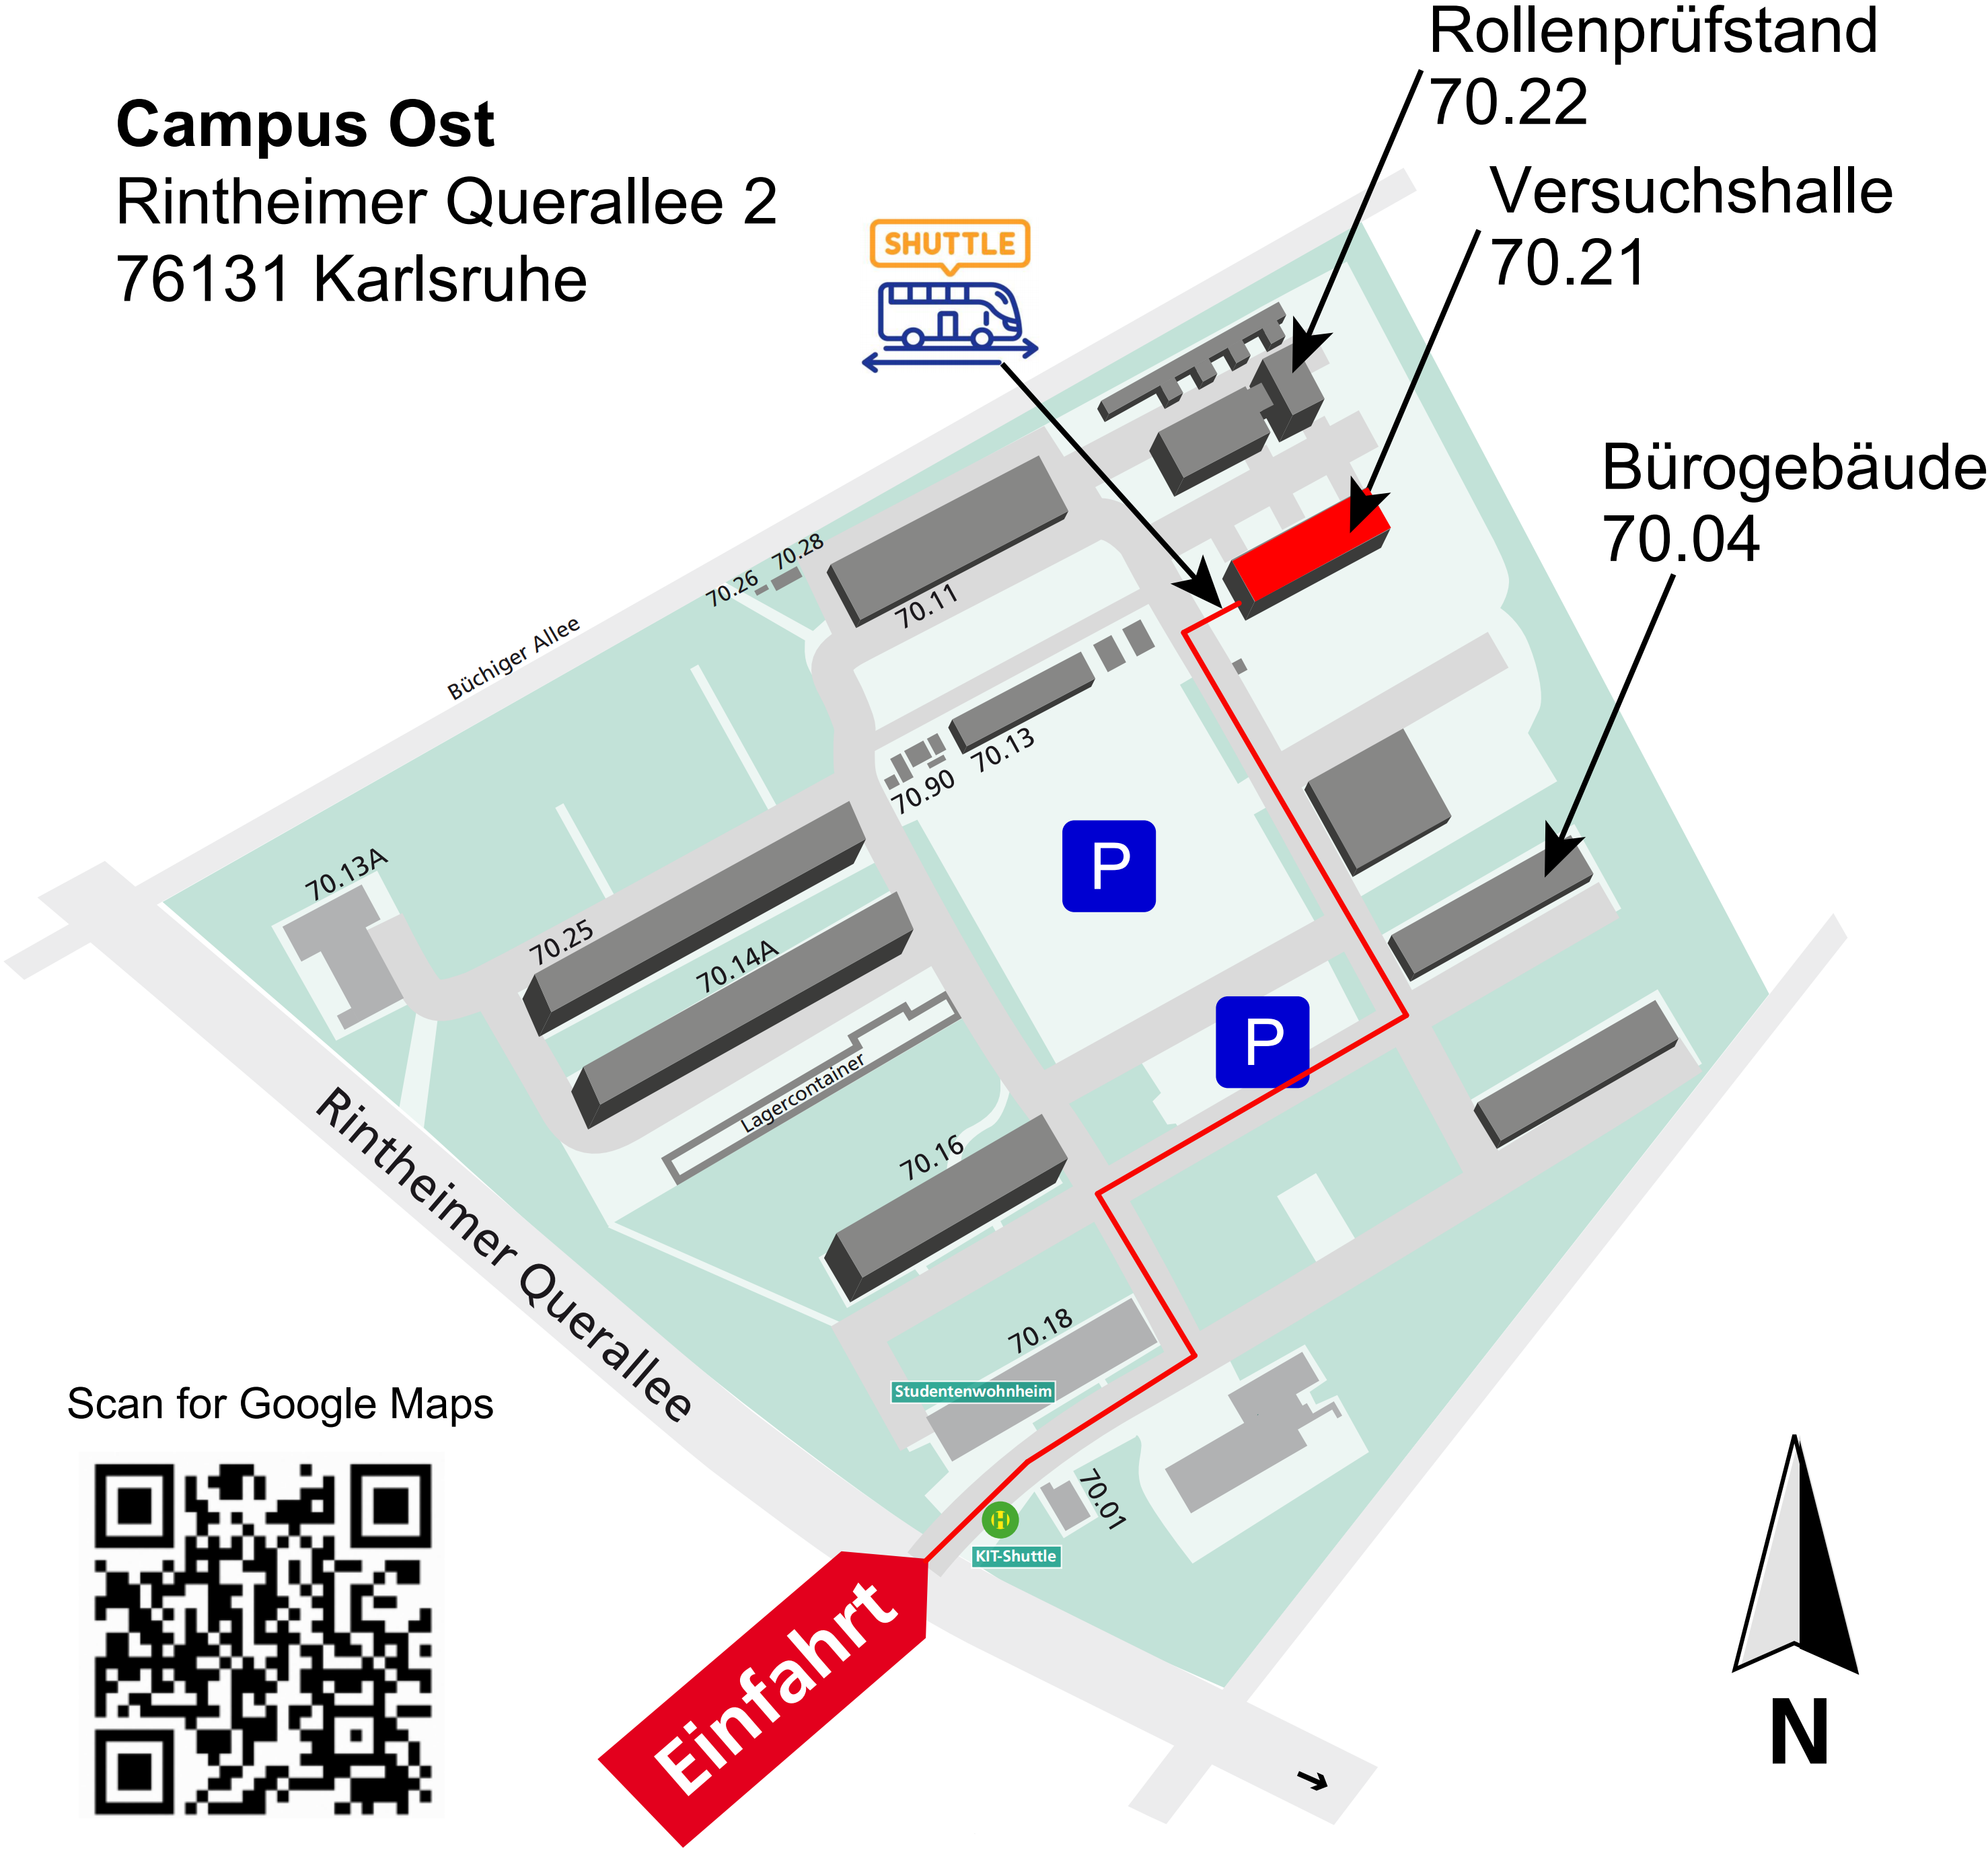
| 17:10–19:00 | Anfahrt zum Campus Ost (Rintheimer Querallee 2), Geb. 70.21 | |||
| 19:00–24:00 | Abendveranstaltung | Prof. Dr.-Ing. Marcus Geimer Karlsruher Institut für Technologie (KIT), Institutsteil Mobile Arbeitsmaschinen (Mobima) |
||
Das Programm der Hybridtagung finden Sie hier: KIT - Hybridtagung Programm
Die Vortragssprache ist im Programm durch entsprechende Flaggen gekennzeichnet. Für deutschsprachige Vorträge wird eine Live-Übersetzung ins Englische mittels des KIT Lecture Translators angeboten.
* Änderungen im Programm vorbehalten.